Ergebnisse importieren
Import Settings
Die Import-Einstellungen erreichen Sie über die Registerkarte Import des Einstellungsdialogs.
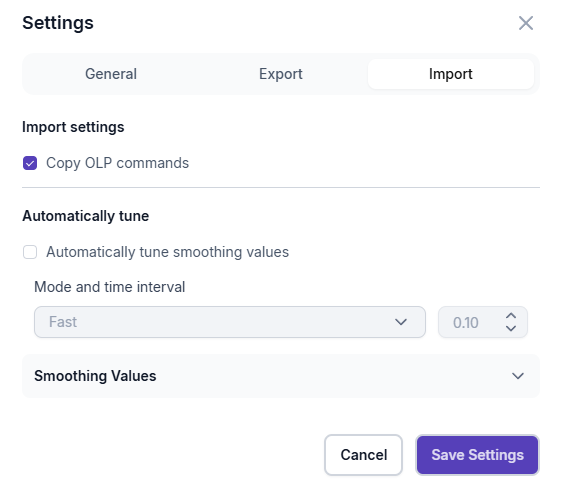
Copy OLP Commands
Ist die Option Copy OLP commands aktiviert, sucht der Importvorgang die ursprünglichen Locations und kopiert alle zuvor vorhandenen OLP-Befehle. Die ursprünglichen Locations werden über die External ID der Location gefunden, die beim Export in den Location-Namen übernommen wird. Wird die ursprüngliche Location nicht gefunden, wird der Kopiervorgang übersprungen.
Automatically tune
Diese Funktion fährt die Roboter vor dem Import über alle Pfade der Ergebnisse und passt die Smoothing-Werte automatisch so an, dass sie maximiert (beste Zykluszeit) und kollisionsfrei sind. Auto-Tune wurde für den Einsatz mit RCS entwickelt, stellen Sie also sicher, dass eine Verbindung verfügbar ist. Bei Verwendung von MOP sollten Sie ebenfalls Auto-Tuning nutzen. Es stehen zwei Modi zur Wahl: FAST und OPTIMAL.
Fast Mode
Auf Geschwindigkeit ausgelegt. Der Modus Fast importiert Pfade schnell mit Standard-Konvertierungswerten, die auf den gewählten Roboter-OEM abgestimmt sind. Werden streifende Kollisionen erkannt, wechselt er intelligent auf die Smoothing-Stufe FINE. Dieser Modus eignet sich ideal für eine schnelle Validierung, wenn Geschwindigkeit im Vordergrund steht — beachten Sie nur, dass das Smoothing in Szenarien mit vielen Kollisionen weniger optimal ausfallen kann.
Optimal Mode
Auf Präzision ausgelegt. Der Modus Optimal führt eine gründliche Analyse durch, um für jedes Via den höchstmöglichen Smoothing-Wert zu finden — basierend auf Ihren zulässigen Werten und bereitgestellt über unsere Resolver-Engine. Wir haben die API-Interaktionen im Hintergrund neu entwickelt und die Optimierungszeit deutlich verkürzt, bei gleichzeitig bestmöglicher Pfadglättung. Der Zeitbedarf skaliert weiterhin mit der Anzahl der Smoothing-Optionen pro Via, aber die Ergebnisse sprechen für sich: äußerst glatte, OEM-optimierte Pfade.
Smoothing Values
Über den Abschnitt Smoothing Values können Sie die Umrechnung zwischen den Resolver-Smoothing-Werten und den Smoothing-Werten der Robotersteuerung in Process Simulate überprüfen.
Zur Anzeige der Smoothing-Werte muss ein Ergebnis geladen sein; andernfalls wird dieser Hinweis angezeigt.
Ergebnisse importieren
Nach dem erfolgreichen Abschluss eines Runs in Resolver stehen die Ergebnisse zum Download bereit.
Stellen Sie sicher, dass in Process Simulate die Study geöffnet ist, aus der der Export erstellt wurde. Klicken Sie im RTR Resolver Viewer auf Resolver. Wählen Sie die zu importierenden Ergebnisse aus und klicken Sie auf Download.
Der RTR Resolver Viewer wechselt von Resolver zu Import. Sie werden aufgefordert, ein bestimmtes Ergebnis auszuwählen, und sehen zu jeder Option die geschätzte Zykluszeit.
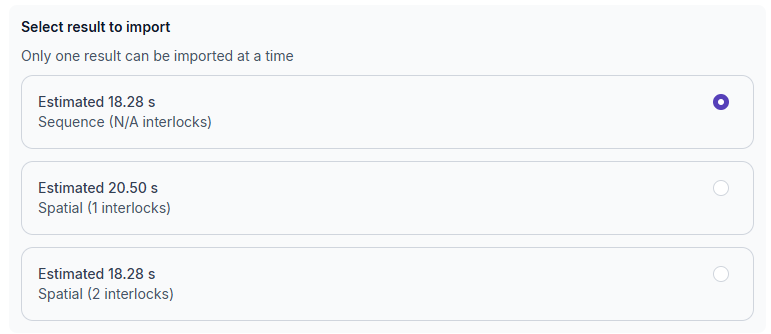
Ergebnisse können entweder Sequential InterlocksRobots exchange release signals once they reach a certain point in the sequence. Interlocks are not areas that robots can reserve in any order but fixed positions where specific robots must wait until... oder Spatial InterlocksA spatial interlock is used between two robots that share the same space. To prevent collisions, a signal is used to indicate that a robot is in the zone. There is no priority given to either robot -... verwenden, je nach Option mit einer unterschiedlichen Anzahl von Interlock-Zonen.
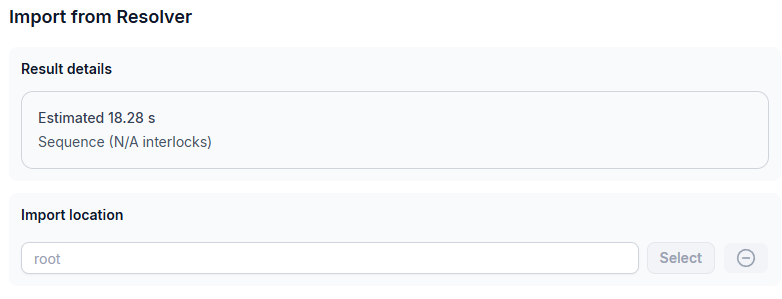
Wählen Sie das zu importierende Ergebnis und klicken Sie auf Next. Der Dialog zeigt dann die Ergebnisdetails Ihrer Auswahl mit der geschätzten Zykluszeit und, sofern verfügbar, der Anzahl der Interlocks.
Zusätzlich gibt es eine Import-Location, die standardmäßig auf root gesetzt ist.
Sie können eine bestimmte Position im Operations-Baum wählen und mit Select die Import-Location ändern.
Wenn Sie die Import-Einstellungen bei geladenen Ergebnissen öffnen, können Sie die Smoothing-Tabelle wie in der folgenden Abbildung einsehen.
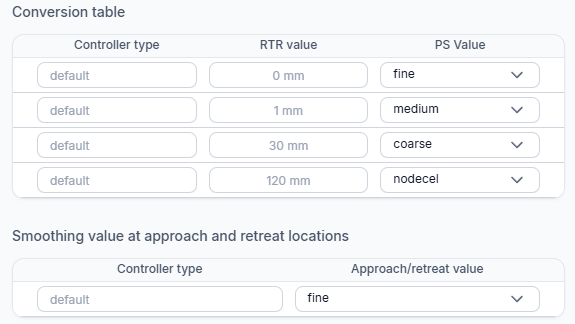
Wenn Sie nach Auswahl eines Ergebnisses auf Import klicken, läuft ein Vorverarbeitungsschritt, der die Datei deserialisiert und die in den Ergebnissen verwendeten Smoothing-Werte je Steuerungstyp ermittelt. Die von RTR erzeugten Smoothing-Werte werden pro Steuerung in Smoothing-Definitionen umgewandelt. Diese Umrechnungen entstehen über interne Funktionen des Importers, lassen sich aber bei Bedarf manuell anpassen.
Außerdem gibt es eine Option, den Smoothing-Wert an den Anfahr- und Rückzugspositionen festzulegen.
Nach dem Import
In der Liste der Operations in PS erscheinen die aus Resolver importierten Pfade. Klicken Sie im PS Sequence Editor mit der rechten Maustaste auf die importierte Pfad-Operation und wählen Sie „Set Current Operation“. Spielen Sie das Programm ab, um die von Resolver erzeugten kollisionsfreien Pfade zu sehen.
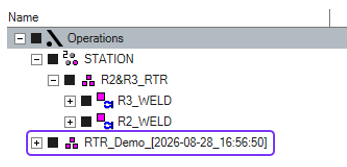
Diese importierte Pfad-Operation enthält alle erforderlichen Via-Punkte und Interlocks, um die Roboter kollisionsfrei zu bewegen.
In PS Connector 1.28.0 and later, vias that Resolver creates copy their parameters from the original vias in the operation, and use Cartesian as their Def Type.
Die Interlocks werden über die OLP-Befehle #Send und #WaitSignal aufgebaut, wodurch sich die Roboterbewegungen mit Interlocking über den Sequence Editor simulieren lassen.
Interlock Priority
Wenn ein Interlock von zwei Robotern gemeinsam genutzt wird, enthält der exportierte OLP-Code einen Kommentar, der den Roboter mit Priorität nennt. So lässt sich die vorgesehene Reihenfolge direkt aus dem Code ablesen, ohne die Interlock-Logik separat abzugleichen. Kommentare zur Interlock-Priorität erfordern PS Connector 1.26.0 oder neuer.
Der Kommentar ist bei Spatial InterlocksA spatial interlock is used between two robots that share the same space. To prevent collisions, a signal is used to indicate that a robot is in the zone. There is no priority given to either robot -... relevant, da dort die Platzierung des Interlocks nicht erkennen lässt, welcher Roboter zuerst fahren soll. Sequential InterlocksRobots exchange release signals once they reach a certain point in the sequence. Interlocks are not areas that robots can reserve in any order but fixed positions where specific robots must wait until... tragen ihre Priorität bereits in der Art, wie die Interlock-Signale aufgebaut sind.