Unterstützte Funktionen
Software
Die unterstützten Softwareversionen finden Sie im Abschnitt Mindestanforderungen.
Study-Modi
In Process Simulate wird nur der Standard-Modus unterstützt. Der Line Simulation-Modus wird nicht unterstützt.
Unterstützte Anwendungen
- Spot Welding
- Riveting
- Inspection
- Punkt-zu-Punkt-Bewegung
- Material Handling
- Bahnprozesse (z. B. Sealing, Arc Welding) über Seam-/Spline-Operationen
- RTU
- Werkzeugwechsler
Roboter
Abgesehen von den unten genannten bekannten Einschränkungen sind beim Export von Robotern grundsätzlich keine Probleme zu erwarten. Beim Export wird das CAD der Roboterglieder im Ordner cad der erzeugten .zip abgelegt. Kinematik und Dynamik werden in der project.yaml kodiert. Die Dynamik jedes Gelenks wird direkt aus dem Robotermodell übernommen, sofern beim Export nicht das Kontrollkästchen Calibrate Robot DynamicsSetting in Export to RTR dialog, if selected, will attempt to automatically calibrate dynamics of the robots for use in the RTR engine. Using whatever controller and motion planner selected in Process... aktiviert ist.
Unterstützt
- Roboter mit 6 Freiheitsgraden
- Joint Working Limits
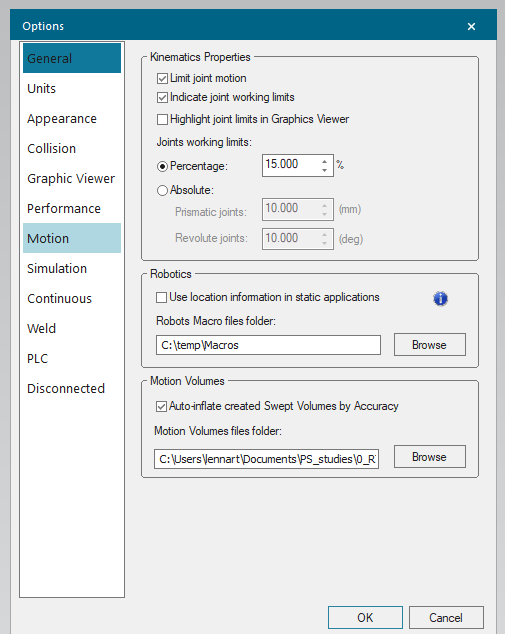
- Ist in PS das Kontrollkästchen „indicate joint working limits“ aktiviert, werden die Arbeitsgrenzen des Roboters gemäß den Einstellungen reduziert (prozentual oder absolut), sodass die gewünschten Grenzen nicht verletzt werden. Diese Grenzen werden beim Export an jedem Target geprüft, und bei Verletzung wird eine Warnung ausgegeben. Der Wert wird in der exportierten
project.yamlangepasst. Hinweis: Bei variablen Gelenkgrenzen kann es zu kleinen numerischen Abweichungen gegenüber dem PS-Verhalten kommen; feste Gelenkgrenzen sollten exakt übereinstimmen.
- Ist in PS das Kontrollkästchen „indicate joint working limits“ aktiviert, werden die Arbeitsgrenzen des Roboters gemäß den Einstellungen reduziert (prozentual oder absolut), sodass die gewünschten Grenzen nicht verletzt werden. Diese Grenzen werden beim Export an jedem Target geprüft, und bei Verletzung wird eine Warnung ausgegeben. Der Wert wird in der exportierten
Nicht unterstützt
- Roboter ohne 6 Freiheitsgrade, einschließlich 7-DoF-, SCARA-, Delta- und Portalrobotern.
- Hinweis: Diese Roboter lassen sich unter Umständen exportieren und liefern in der Engine sogar Ergebnisse, die Engine ist für diese Typen aber nicht optimiert und kann sich unerwartet verhalten.
- Gelenke, die Teil mehrerer variabler Gelenkpolygone sind.
- Konkave Polygone für variable Gelenkgrenzen.
Objekte
Unterstützt
- 3D-Objekte (Komponenten, Swept Volumes usw.)
- 2D-Objekte (Ebenen, Sicherheitszonen usw.)
Nicht unterstützt
- 1D-Objekte (Linien, Punkte usw.)
Objekte, deren lokaler Ursprung sehr weit (>1 km) vom PS-Ursprung entfernt liegt, können in ihrer Position gegenüber PS abweichen, typischerweise im Millimeterbereich, bedingt durch Rundungsfehler auf PS-Seite (ein bekannter PS-Fehler). Das kann beim Rückimport der Ergebnisse nach PS zu streifenden Kollisionen führen, da Resolver die Bewegung anhand der abweichenden Position plant.
Frames
Exportiert werden nur Frames, die innerhalb der exportierten Operationen eine Funktion haben. Ein Beispiel wäre ein Frame, der in einer exportierten Operation als TCP dient.
Parts/Appearances
Appearances werden unterstützt und in den Export aufgenommen, wenn sie zum Exportzeitpunkt angezeigt werden oder während einer der exportierten Operationen per OLP-Befehl (z. B. # Display) eingeblendet werden.
Point Clouds
Point Clouds werden derzeit nicht unterstützt, da sie in die Kategorie der 1D-Objekte fallen.
Motion Volumes
Motion Volumes werden unterstützt, da sie in die Kategorie der 3D-Objekte fallen. Sie werden in den Export aufgenommen, wenn sie zum Exportzeitpunkt angezeigt werden oder während einer der exportierten Operationen per OLP-Befehl (z. B. # Display) eingeblendet werden.
Motion Volumes eignen sich sehr gut, um Sperrzonen für die Resolver-Engine zu definieren. Zwei gute Anwendungsfälle sind:
- Die Pfade von Roboter A stehen für den Prozess bereits fest, in der Nähe arbeitet aber ein weiterer Roboter (Roboter B) parallel, dessen Bewegungspläne von Resolver erzeugt werden. Es empfiehlt sich, das Motion Volume von Roboter A während der Operationen einzublenden, damit es als Sperrzone für Roboter B wirkt. Denken Sie daran, das Motion Volume in ein Collision Set mit Roboter A aufzunehmen, damit die Resolver-Engine es meidet.
- Ein zustandsbehaftetes Nicht-Roboter-Gerät in der Szene (z. B. Spanner, Drehtische) wird während des Betriebs bewegt, und Resolver muss diesen Raum beim Übergang meiden. Derzeit unterstützt Resolver bei zustandsbehafteten Nicht-Roboter-Geräten nur einen Sprung und keine Kinematik zur Simulation der Bewegung. Mit Motion Volumes lässt sich die Bewegung des Geräts jedoch über OLP-Befehle (
# Display/# Blank) absperren.
Beispiel für ein Swept Volume, das eine Sperrzone für die Bewegung eines Drehtisches definiert.
OLP Commands
Nachfolgend die Listen der unterstützten und nicht unterstützten OLP-Befehle, die von Kunden angefragt wurden. Beachten Sie, dass dies keine vollständige Liste aller Process Simulate OLP-Befehle ist, da viele keinen Einfluss auf die Ergebnisse der Engine hätten. Verwendet Ihre Operation einen OLP-Befehl, der unten nicht aufgeführt ist, können Sie davon ausgehen, dass er ignoriert wird. Um weitere Funktionen anzufragen, reichen Sie bitte ein Support-Ticket ein.
Leading spaces
Leading spaces no longer decide whether a command is recognized. Every command in the supported list below is read the same way with or without them, so a command typed by hand parses as well as one Process Simulate wrote. Supported in PS Connector 1.27.1 and later.
On PS Connector 1.26.0 and earlier, a supported command written without its leading spaces was not recognized and was encoded as a DummyAction, which meant the engine ignored it. If you are on an earlier version and a command appears to have no effect, check its spacing against a command that works.
Unterstützt
# Blank/# Display# Attach/# Detach# Grip/# Release# WaitTime# DriveDevice/# JumpDevice/# WaitDevice/# DriveDeviceJoints- Hinweis: Nicht unterstützt, wenn sie auf Gelenke des Roboters angewendet werden (native Robotergelenke und externe Achsen).
- Hinweis: Gibt es zu einem
# DriveDevice-Befehl innerhalb der OLP-Befehlsliste einer Location keinen zugehörigen# WaitDevice-Befehl, führt PS den Rest der aktuellen Operation aus, geht aber erst zur nächsten Operation über, wenn der Zustandswechsel abgeschlossen ist. Der Exporter kodiert dasselbe Verhalten in der an die Engine gesendeten Query, indem er den Zustandswechsel an das Ende der Target-Operation anhängt. - Hinweis: Diese Befehle auf einem einzelnen Gerät (z. B. Trunnion) aus verschiedenen Operationen (z. B. Roboter A, B, C) parallel werden nicht unterstützt. Wir haben Kundenfälle gesehen, in denen alle drei Roboter die gemeinsame Trunnion-Vorrichtung gleichzeitig ansteuern. Das wird nicht unterstützt.
# Connect/# Disconnect# Mount/# Unmount# CallPath- Mit CallPath kann eine Operation eine bereits vorhandene Operation aufrufen, statt sie zu duplizieren. Unterstützt ab PS Connector 1.26.0. Ältere Versionen brechen den Export ab, wenn eine SOP-Operation CallPath verwendet.
- Freitextbefehle, sofern der Text exakt einem der unterstützten Standardbefehle entspricht. Liefert die Gerätesuche für den Freitextbefehl mehr als ein Gerät, gibt der Resolver Connector einen Fehler aus.
Nicht unterstützt
# SendSignal/# SetSignal/# WaitSignal# GunToState
Im Import-Dialog gibt es die standardmäßig aktivierte Option „Copy OLP commands“. Ist sie aktiviert, stellt der Connector beim Import der Ergebnisse die beim Export aus der Operation erfassten OLP-Befehle wieder her, unabhängig davon, ob sie in der Engine verwendet wurden. Die Position dieser OLP-Befehle in der Operation kann sich verschieben, wenn für die Operation eine Optimierung der Target-Reihenfolge oder eine Roboterzuweisung durchgeführt wurde.
Alle unterstützten Aktionen werden als eine oder mehrere Actions bzw. SubActions innerhalb der Query kodiert. Nicht unterstützte OLP-Befehle werden als DummyAction oder DummySubAction kodiert.
Location Types
Unterstützte Location-Typen:
- Via (TxRoboticViaLocationOperation)
- Spotweld (TxWeldLocationOperation)
- Seam/Spline (TxRoboticSeamLocationOperation)
- Generische Roboter-Location (TxGenericRoboticLocationOperation), verwendet für Pick-/Place-Operationen
Location Parameters
Der Exporter gibt die folgenden Location-Parameter an die Engine weiter:
- Name
- ExternalID
- Config
- Interpolation
- Speed
- TCP
- OLP-Befehle
Alle exportierten Locations werden als „Prozesspunkte“ angenommen, weshalb auf sie ein Smoothing-Wert von null angewendet wird. Luftbewegungen zu und von diesen Prozesspunkten erhalten Smoothing-Werte, sofern zulässig (standardmäßig zulässig).