Missing collision sets
Plattform: Process Simulate
Resolver meldet Roboter, die in keinem aktiven Collision Set in Process Simulate enthalten sind. Bis das behoben ist, greift die Kollisionsbehandlung für diese Roboter auf Fallback-Regeln in Resolver zurück, die Kontakte übersehen oder falsch melden können.
Im Resolver angezeigter Dialog
Robot: {robotName1}, {robotName2}, ... are not included in any active collision set
Was Sie in diesem Dialog tun können
- Können Sie den Export fortsetzen? Ja
- Schaltflächen im Popup: OK
- Was als Nächstes passiert: Wenn Sie die Meldung bestätigen, können Sie mit dem Export fortfahren.
- Nächster Schritt: Auswirkungen beim Fortfahren
Auswirkungen beim Fortfahren
Bestätigen Sie die Warnung und fahren Sie nur dann fort, wenn Sie wissen, dass die im Dialog genannten Roboter für kollisionsbewusste Arbeiten in Resolver außerhalb des Betrachtungsbereichs liegen — zum Beispiel:
- Diese Roboter führen keine Bewegungen aus, die Sie in dieser Study optimieren oder validieren (sie sind im Leerlauf, im Hintergrund oder vom betrachteten Umfang ausgenommen).
- Sie exportieren nur, um Layout oder kollisionsunabhängiges Verhalten zu prüfen, und betrachten die Kollisionsausgabe von Resolver für diese Roboter erst dann als maßgeblich, wenn Collision Sets zugewiesen sind.
- Sie akzeptieren, dass Resolver für Roboter ohne aktive Collision-Set-Zugehörigkeit Standard-Kollisionsregeln anwendet, und Ihr Prozess (Reviews, Tests, Freigaben) lässt diesen Zwischenzustand ausdrücklich zu.
Für jede Study, in der diese Roboter an der Bewegungsplanung oder an kollisionsgeprüften Ergebnissen beteiligt sind, korrigieren Sie die Collision Sets, bevor Sie sich auf den Export verlassen.
Andernfalls akzeptieren Sie eine schwächere Kollisionssemantik. Process Simulate definiert über Collision Sets die Regeln für Roboter ↔ Welt, Roboter ↔ Roboter und Selbstkollision (Roboter gegen seine eigenen Glieder und Werkzeuge).
Fehlt ein Roboter in allen Collision Sets, greift Resolver auf Standard-Kollisionsregeln zurück, die echte Kollisionen verbergen, falsche Kollisionen melden oder sich inkonsistent verhalten können. Ohne Collision Sets für diese Roboter kann Resolver nicht zuverlässig bestimmen, welchen Objekten ein Roboter ausweichen muss und welche Interaktionen zulässig sind.
Fehlerbehebung
- Öffnen Sie in Process Simulate die Collision Sets über Home → Collision oder Tools → Collision (je nach Version). Die Liste der Collision Sets wird zur Bearbeitung geöffnet.
Der Collision Viewer listet Ihre Sets auf. Beim Öffnen eines Sets zur Bearbeitung erscheint der Collision Set Editor mit Check (zu überwachende Objekte) und With (Objekte, gegen die geprüft wird) — füllen Sie für die zu definierende Regel beide Seiten.
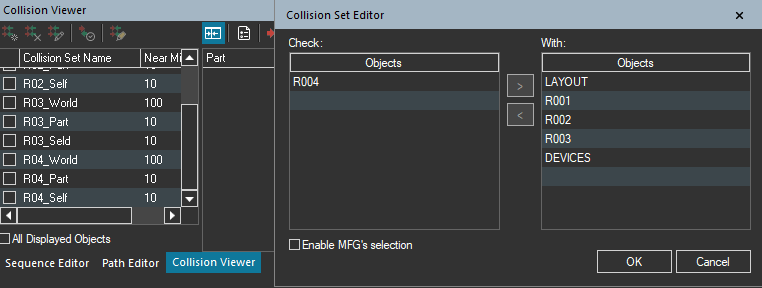
-
Fügen Sie jeden im Resolver-Dialog aufgeführten Roboter zu Collision Sets hinzu, damit er von Roboter–Welt- und (bei mehreren Robotern) Roboter–Roboter-Regeln erfasst wird:
- Vorhandenes Set (zum Beispiel
Robot_to_World): Öffnen Sie das Set im Collision Set Editor. Weisen Sie den Roboter unter Check zu und legen Sie für eine typische Roboter–Welt-Regel die Weltgeometrie (Vorrichtungen, Spanner, Werkzeuge, Layout, andere Nicht-Roboter-Objekte) unter With ab — oder fügen Sie für Roboter–Roboter-Prüfungen weitere Roboter unter With hinzu —, sodass das Set festlegt, welche Kollisionen ausgewertet werden. - Noch kein passendes Set: Klicken Sie auf New Collision Set, benennen Sie es (zum Beispiel
R1_to_World), öffnen Sie es im Collision Set Editor und weisen Sie dann Mitglieder unter Check und With zu (etwa durch Anklicken von Objekten in der Station oder über die Übertragungspfeile der Liste, je nach Process Simulate-Version).
- Vorhandenes Set (zum Beispiel
-
Aktivieren Sie Active für jedes Collision Set, das Resolver verwenden soll. Inaktive Sets werden ignoriert.