結果のインポート
Import Settings
インポート設定には、Settings ダイアログの Import タブからアクセスできます。
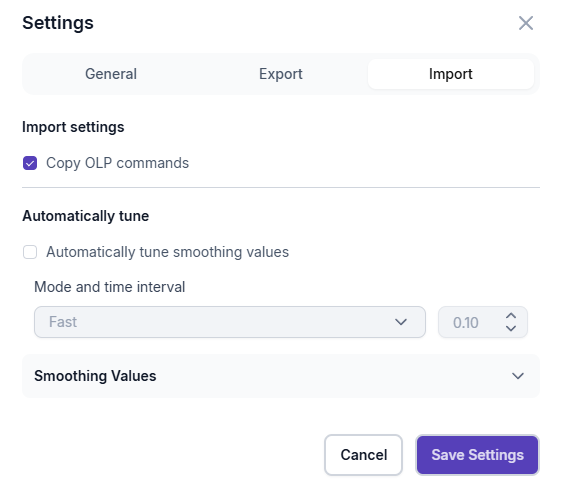
Copy OLP Commands
Copy OLP commands オプションを選択すると、インポート処理は元の Location を検索し、以前存在していた OLP コマンドをコピーします。元の Location は、エクスポート時に Location 名へ取り込まれる External ID を使って特定されます。元の Location が見つからない場合、コピー処理はスキップされます。
Automatically tune
この機能は、インポート前に結果のすべてのパスに沿ってロボットを動かし、スムージング値を最大化(最良のサイクルタイム)かつ衝突のない状態になるよう自動調整します。Auto-tune は RCS との併用を前提に設計されているため、接続が利用可能であることを確認してください。MOP を使用する場合も Auto-tuning の利用を推奨します。モードは FAST と OPTIMAL の 2 つから選べます。
Fast Mode
速度重視のモードです。Fast モードは、選択したロボット OEM に合わせた既定の変換値を使って素早くパスをインポートします。擦れるような衝突が検出された場合は、スムージングレベルを FINE に賢く調整します。速度を優先した迅速な検証に最適です。ただし衝突の多い状況では、スムージングが理想的でなくなる場合がある点にご注意ください。
Optimal Mode
精度重視のモードです。Optimal モードは詳細な解析を行い、許可された値に基づいて各 Via に設定できる最大のスムージング値を Resolver エンジンを通じて求めます。バックエンドの API 連携を再設計したことで最適化時間を大幅に短縮しつつ、利用可能な中で最高品質のパススムージングを提供します。所要時間は Via ごとのスムージング選択肢の数に応じて増えますが、結果は一目瞭然です。きわめて滑らかで OEM に最適化されたパスが得られます。
Smoothing Values
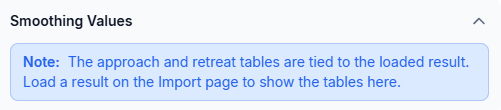
Smoothing Values セクションを展開すると、Resolver のスムージング値と Process Simulate のロボットコントローラーのスムージング値との変換内容を確認できます。
スムージング値の表示には結果の読み込みが必要で、読み込まれていない場合はその旨のメッセージが表示されます。
結果のインポート
Resolver で Run が正常に完了すると、結果をダウンロードできるようになります。
Process Simulate で、エクスポート 元となった Study が開かれていることを確認します。RTR Resolver Viewer で Resolver をクリックします。インポートしたい結果を選択し、Download をクリックします。
RTR Resolver Viewer は Resolver から Import に切り替わります。特定の結果を選択するよう求められ、各選択肢の推定サイクルタイムが表示されます。
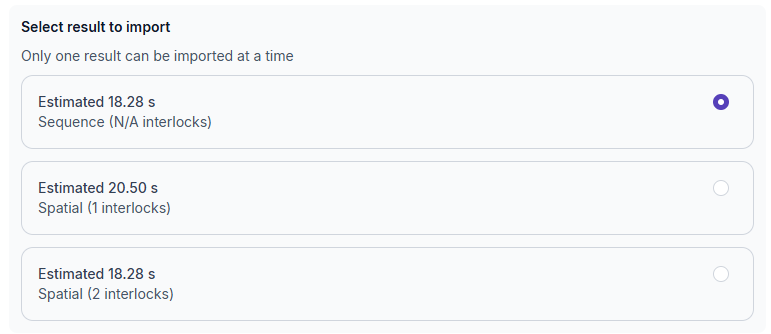
結果は Sequential InterlockRobots exchange release signals once they reach a certain point in the sequence. Interlocks are not areas that robots can reserve in any order but fixed positions where specific robots must wait until... または Spatial InterlockA spatial interlock is used between two robots that share the same space. To prevent collisions, a signal is used to indicate that a robot is in the zone. There is no priority given to either robot -... のいずれかを使用し、選択肢によって Interlock ゾーンの数が異なります。
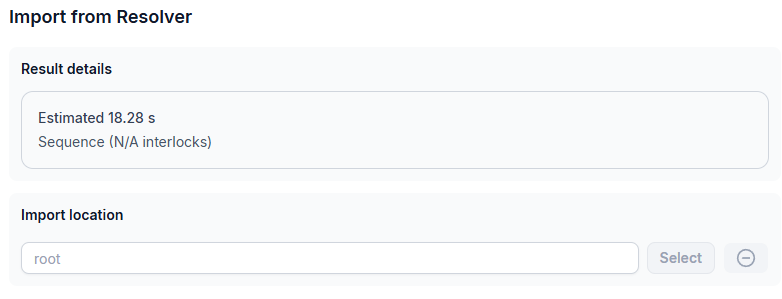
インポートする結果を選択して Next ボタンをクリックすると、ダイアログに選択内容の結果詳細が表示され、推定サイクルタイムと、利用可能であれば Interlock の数が示されます。
インポート先の Location もあり、既定では root に設定されています。
Operation ツリー内の特定の位置を選び、Select を押すとインポート先の Location を変更できます。
結果を読み込んだ状態で Import Settings を開くと、下の図のようにスムージングテーブルを確認できます。
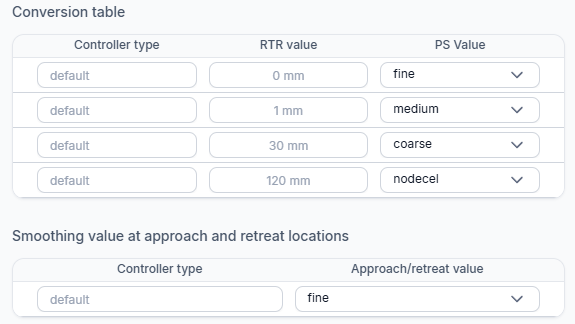
結果を選択して Import ボタンをクリックすると、前処理としてファイルのデシリアライズが行われ、コントローラーの種類ごとに結果で使用されているスムージング値が判定されます。RTR が生成したスムージング値は、コントローラー単位のスムージング定義に変換されます。この変換はインポーター内部の関数によって生成されますが、必要に応じて手動で調整することもできます。
アプローチ位置と退避位置のスムージング値を設定するオプションもあります。
インポート後
PS の Operation 一覧に、Resolver からインポートされたパスが表示されます。PS Sequence Editor でインポートされたパスのオペレーションを右クリックし、「Set Current Operation」を選択します。プログラムを再生すると、Resolver が生成した衝突のないパスを確認できます。
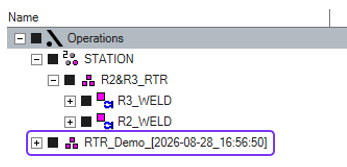
このインポートされたパスのオペレーションには、ロボットを衝突なく動かすために必要なすべての Via 点と Interlock が含まれています。
In PS Connector 1.28.0 and later, vias that Resolver creates copy their parameters from the original vias in the operation, and use Cartesian as their Def Type.
Interlock は #Send と #WaitSignal の OLP コマンドで構成されており、Sequence Editor を通じてインターロックを伴うロボット動作をシミュレーションできます。
Interlock Priority
2 台のロボットで Interlock を共有する場合、エクスポートされる OLP コードには優先権を持つロボットを示すコメントが付きます。これにより、Interlock のロジックを別途照合しなくても、意図された順序をコードから読み取れます。Interlock の優先度コメントには PS Connector 1.26.0 以降が必要です。
このコメントが重要になるのは Spatial InterlockA spatial interlock is used between two robots that share the same space. To prevent collisions, a signal is used to indicate that a robot is in the zone. There is no priority given to either robot -... の場合です。Interlock の配置だけでは、どちらのロボットが先に動くべきかが分からないためです。Sequential InterlockRobots exchange release signals once they reach a certain point in the sequence. Interlocks are not areas that robots can reserve in any order but fixed positions where specific robots must wait until... は、Interlock 信号の構成そのものに優先順位が含まれています。