サポートされる機能
ソフトウェア
サポートされるソフトウェアのバージョンについては、最小要件 のセクションを参照してください。
Study のモード
Process Simulate では Standard モードのみサポートされます。Line Simulation モードはサポートされません。
サポートされるアプリケーション
- Spot Welding
- Riveting
- Inspection
- ポイントツーポイント動作
- Material Handling
- Seam/Spline オペレーションによる連続経路プロセス(シーリング、アーク溶接など)
- RTU
- ツールチェンジャー
ロボット
以下に挙げる既知の制限を除けば、ロボットのエクスポート方法に関して問題は想定されていません。エクスポート時、ロボットのリンクの CAD は生成される .zip の cad フォルダーに格納されます。キネマティクスとダイナミクスは project.yaml に記述されます。各関節のダイナミクスは、エクスポート時に Calibrate Robot DynamicsSetting in Export to RTR dialog, if selected, will attempt to automatically calibrate dynamics of the robots for use in the RTR engine. Using whatever controller and motion planner selected in Process... のチェックボックスが有効になっていない限り、ロボットモデルから直接取得されます。
サポート対象
- 6 自由度のロボット
- Joint Working Limit
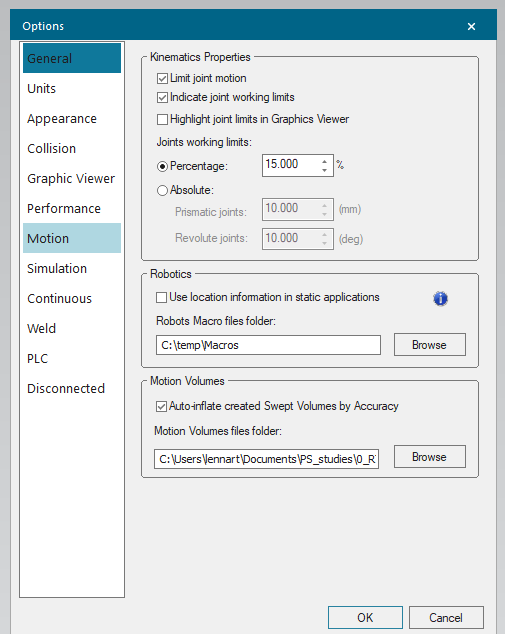
- PS で「indicate joint working limits」のチェックボックスが有効な場合、設定に応じてロボットの動作限界が(割合または絶対値で)縮小され、目的の限界を超えないようにします。これらの限界はエクスポート時に各 Target でチェックされ、超過している場合は警告が表示されます。値はエクスポートされる
project.yamlで調整されます。注記: 可変関節限界では PS の挙動とわずかな数値差が生じることがありますが、固定の関節限界は正確に一致します。
- PS で「indicate joint working limits」のチェックボックスが有効な場合、設定に応じてロボットの動作限界が(割合または絶対値で)縮小され、目的の限界を超えないようにします。これらの限界はエクスポート時に各 Target でチェックされ、超過している場合は警告が表示されます。値はエクスポートされる
サポート対象外
- 6 自由度以外のロボット(7 自由度、スカラ、デルタ、ガントリー型など)。
- 注記: これらのロボットもエクスポートでき、エンジンで結果が得られる場合もありますが、エンジンはこれらの型に最適化されておらず、想定外の挙動を示すことがあります。
- 複数の可変関節ポリゴンに属する関節。
- 可変関節限界に用いる凹多角形。
オブジェクト
サポート対象
- 3D オブジェクト(コンポーネント、スイープボリュームなど)
- 2D オブジェクト(平面、安全ゾーンなど)
サポート対象外
- 1D オブジェクト(線、点など)
ローカル原点が PS 原点から非常に遠い(1 km 超)オブジェクトは、PS 側の丸め誤差(既知の PS の不具合)により、PS に対して位置がずれることがあります。ずれは通常ミリメートル単位です。Resolver はずれた位置を基準に動作をプランニングするため、結果を PS に戻したときに擦れるような衝突が生じる場合があります。
Frame
エクスポートされる Frame は、エクスポート対象のオペレーション内で役割を持つものだけです。たとえば、エクスポートされるオペレーションで TCP として使用される Frame などです。
Parts/Appearances
Appearance はサポートされており、エクスポート時に表示されているか、エクスポート対象のいずれかのオペレーション中に OLP コマンド(# Display など)で表示される場合、エクスポートに含まれます。
Point Cloud
Point Cloud は 1D オブジェクトの分類に該当するため、現在サポートされていません。
Motion Volume
Motion Volume は 3D オブジェクトの分類に該当するためサポートされます。エクスポート時に表示されているか、エクスポート対象のいずれかのオペレーション中に OLP コマンド(# Display など)で表示される場合、エクスポートに含まれます。
Motion Volume は、Resolver エンジンに対する立入禁止ゾーンを定義するのに非常に有効です。代表的な 2 つのユースケースは次のとおりです。
- ロボット A のパスはプロセス上すでに決まっているが、近くで並行して動作するロボット B があり、その動作計画を Resolver が生成する場合。オペレーション中にロボット A の Motion Volume を表示し、ロボット B に対する立入禁止ゾーンとして機能させることを推奨します。Resolver エンジンが回避できるよう、Motion Volume をロボット A と同じ Collision Set に含めることを忘れないでください。
- シーン内のロボット以外の状態を持つ装置(クランプ、ターンテーブルなど)が稼働中に駆動され、Resolver が遷移中にその空間を回避する必要がある場合。現在、Resolver はロボット以外の状態を持つ装置についてはジャンプのみをサポートし、動作をシミュレーションするキネマティクスはサポートしていません。ただし、Motion Volume と OLP コマンド(
# Display/# Blank)を使えば、装置の動作範囲を遮ることができます。
ターンテーブルの動作に対する立入禁止ゾーンをスイープボリュームで定義する例。
OLP コマンド
以下は、お客様からご要望のあった OLP コマンドのサポート対象・対象外の一覧です。エンジンの結果に影響しないコマンドも多いため、これは Process Simulate のすべての OLP コマンドを網羅した一覧ではありません。お使いのオペレーションで以下に記載のない OLP コマンドを使用している場合は、無視されるとお考えください。機能追加のご要望は サポートチケット からお送りください。
Leading spaces
Leading spaces no longer decide whether a command is recognized. Every command in the supported list below is read the same way with or without them, so a command typed by hand parses as well as one Process Simulate wrote. Supported in PS Connector 1.27.1 and later.
On PS Connector 1.26.0 and earlier, a supported command written without its leading spaces was not recognized and was encoded as a DummyAction, which meant the engine ignored it. If you are on an earlier version and a command appears to have no effect, check its spacing against a command that works.
サポート対象
# Blank/# Display# Attach/# Detach# Grip/# Release# WaitTime# DriveDevice/# JumpDevice/# WaitDevice/# DriveDeviceJoints- 注記: ロボットの関節(ロボット固有の関節および外部軸)に適用する場合はサポートされません。
- 注記: Location の OLP コマンド一覧の中に
# DriveDeviceに対応する# WaitDeviceが存在しない場合、PS は現在のオペレーションの残りを実行しますが、状態変化が完了するまで次のオペレーションには進みません。エクスポーターは、Target のオペレーションの末尾に状態変化を追加することで、エンジンに送るクエリでも同じ挙動を再現します。 - 注記: 単一の装置(トラニオンなど)に対して、複数のオペレーション(ロボット A、B、C など)から並行してこれらのコマンドを実行することはサポートされません。3 台すべてのロボットが共有トラニオン治具を同時に駆動しようとするお客様の事例がありましたが、これはサポート対象外です。
# Connect/# Disconnect# Mount/# Unmount# CallPath- CallPath を使うと、オペレーションを複製せずに既存のオペレーションを呼び出せます。PS Connector 1.26.0 以降でサポートされます。それ以前のバージョンでは、SOP オペレーションが CallPath を使用しているとエクスポート時に失敗します。
- フリーテキストのコマンド(テキストがサポート対象の標準コマンドと完全に一致する場合)。フリーテキストコマンドの装置検索で 2 つ以上の装置が返された場合、Resolver Connector はエラーを送出します。
サポートされないもの
# SendSignal/# SetSignal/# WaitSignal# GunToState
インポートダイアログには、既定で有効な「Copy OLP commands」オプションがあります。有効な場合、結果のインポート時に、エンジンで使用されたかどうかに関わらず、エクスポート時にオペレーションから取得した OLP コマンドを Connector が復元します。オペレーションに対して Target の順序最適化やロボット割り当てが行われた場合、これらの OLP コマンドの位置は移動することがあります。
サポートされるすべてのアクションは、クエリ 内の 1 つ以上の Action または SubAction として記述されます。サポートされない OLP コマンドは DummyAction または DummySubAction として記述されます。
Location の種類
サポートされる Location の種類:
- Via (TxRoboticViaLocationOperation)
- Spotweld (TxWeldLocationOperation)
- Seam/Spline (TxRoboticSeamLocationOperation)
- 汎用ロボット Location (TxGenericRoboticLocationOperation)。ピック/プレース操作で使用されます
Location のパラメーター
エクスポーターは次の Location パラメーターをエンジンに引き渡します。
- Name
- ExternalID
- Config
- Interpolation
- Speed
- TCP
- OLP コマンド
エクスポートされるすべての Location は「プロセスポイント」とみなされるため、スムージング値としてゼロが適用されます。これらのプロセスポイントへの、またはプロセスポイントからのエア動作には、許可されていればスムージング値が適用されます(既定では許可)。