Missing collision sets
プラットフォーム: Process Simulate
Process Simulate のアクティブな Collision Set に含まれていないロボットを Resolver が報告しています。これが修正されるまで、該当ロボットの衝突処理は Resolver のフォールバックルールに依存するため、接触を見逃したり誤って報告したりする可能性があります。
Resolver に表示されるダイアログ
Robot: {robotName1}, {robotName2}, ... are not included in any active collision set
このダイアログでできること
- エクスポートを続行できますか? はい
- ポップアップのボタン: OK
- 次に起こること: メッセージを確認すると、エクスポートを続行できます。
- 次のステップ: 続行した場合の影響
続行した場合の影響
ダイアログに挙げられたロボットが、Resolver における衝突を考慮した作業の対象外であると分かっている場合にのみ、警告を承認して続行してください。たとえば次のような場合です。
- これらのロボットが、この Study で最適化・検証する動作を行わない場合(アイドル状態、背景、対象範囲から除外されているなど)。
- レイアウトや衝突以外の挙動を確認する目的だけでエクスポートしており、Collision Set を割り当てるまでは、該当ロボットに対する Resolver の衝突結果を確定的なものとして扱わない場合。
- アクティブな Collision Set に属さないロボットに対して Resolver が既定の衝突ルールを適用することを受け入れており、レビュー・テスト・承認といった自社プロセスがその暫定状態を明示的に許容している場合。
これらのロボットがモーションプランニングや衝突チェック済みの結果に関与する Study では、エクスポート結果に依拠する前に Collision Set を修正してください。
そうでない場合は、より弱い衝突判定を受け入れることになります。Process Simulate は Collision Set を使って、ロボット ↔ ワールド、ロボット ↔ ロボット、および自己衝突(ロボットと自身のリンクやツール)のルールを定義します。
ロボットがどの Collision Set にも含まれていない場合、Resolver は既定の衝突ルールにフォールバックします。その結果、実際の衝突が隠れたり、誤った衝突が報告されたり、挙動が一貫しなくなったりすることがあります。該当ロボットに結び付いた Collision Set がなければ、Resolver はロボットが避けるべき物体や、許容される相互作用を確実に判断できません。
対処方法
- Process Simulate で、Home → Collision または Tools → Collision(バージョンによります)から Collision Sets を開きます。Collision Set の一覧が編集用に開きます。
Collision Viewer には Set の一覧が表示されます。Set を編集用に開くと Collision Set Editor が表示され、Check(監視対象のオブジェクト)と With(照合先のオブジェクト)が並びます。定義するルールに合わせて両方に登録してください。
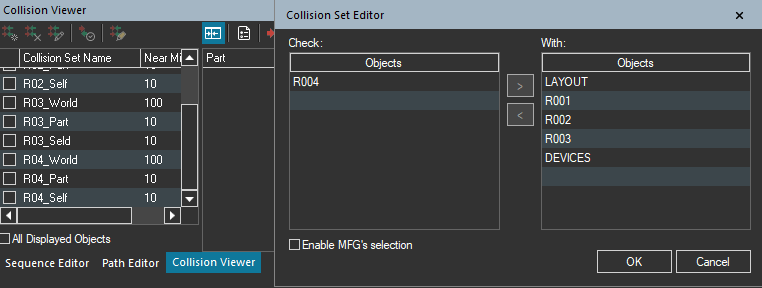
-
Resolver のダイアログに挙げられた各ロボットを Collision Set に追加し、ロボット ↔ ワールドおよび(複数ロボットがある場合は)ロボット ↔ ロボットのルールで対象となるようにします。
- 既存の Set(例:
Robot_to_World): Collision Set Editor でその Set を開きます。一般的なロボット ↔ ワールドのルールでは、ロボットを Check に割り当て、ワールド側のジオメトリ(治具、クランプ、ツール、レイアウト、その他ロボット以外の物体)を With に登録します。ロボット ↔ ロボットのチェックであれば、他のロボットを With に追加します。これにより、どの衝突を評価するかが Set で定義されます。 - 適切な Set がない場合: New Collision Set をクリックして名前を付け(例:
R1_to_World)、Collision Set Editor で開き、Check と With にメンバーを割り当てます(Process Simulate のバージョンに応じて、ステーション内のオブジェクトをクリックする、または一覧の転送矢印を使うなど)。
- 既存の Set(例:
-
Resolver に使用させたいすべての Collision Set で Active をオンにします。非アクティブな Set は無視されます。