Missing self-collision rules
プラットフォーム: Process Simulate
対象のロボットに、Process Simulate で自己衝突ルールが設定されていないことを Resolver が警告しています。自己衝突ルールは、同一ロボット内のどの部分(リンク、ドレス、ツールなど)が動作中に離れていなければならないかを定義するもので、これにより Resolver は安全でない構成を排除できます。
Resolver に表示されるダイアログ
Robot: {robotName1}, {robotName2}Generated trajectory may result in self-collision Define self-collision rules for these robots
このダイアログでできること
- エクスポートを続行できますか? はい
- ポップアップのボタン: Continue, Cancel
- 次に起こること: Continue でエクスポートを続行します。Cancel でこのエクスポートを中止します。
- 次のステップ: 続行した場合の影響
続行した場合の影響
Continue を選ぶと、Resolver が使用する衝突データに、一覧のロボットの自己衝突ルールが含まれないままエクスポートが完了します。
その場合、同一ロボット上の特定の部位どうし(リンク、ドレス、ツールなど)が離れていなければならないという明示的な制約が Resolver にありません。エンジンは、ロボット ↔ ワールドおよびロボット ↔ ロボットのルール上は実行可能でも、パスの途中でロボット自身のジオメトリと交差する動作を返す可能性があります。たとえばツールやドレスの体積がアームのリンクを通過するといったケースで、これはエクスポート内容においてそれらの自己ペアが禁止接触としてモデル化されていないためです。
外形上は治具や他のロボットに対して衝突がないように見えても、ロボット全体の体積を確認して初めて自己接触が現れることがあります。
対処方法
- Process Simulate で Collision Sets を開きます(バージョンに応じて Home → Collision または Tools → Collision)。対象ロボットの自己衝突 Set(多くは
R01_Selfのような名前)を Collision Set Editor で開きます。
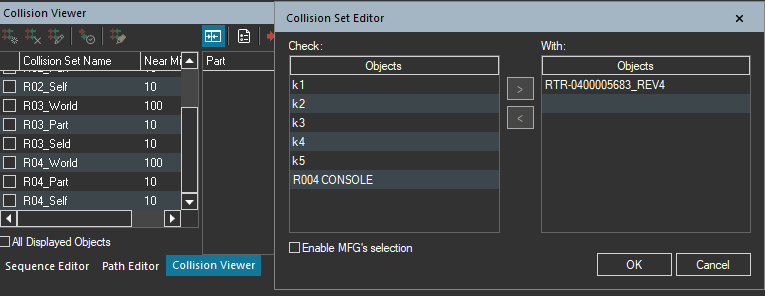
- 自己衝突は通常、Check と With の一覧でペアとして定義します。一方にツールとドレスブラケット、もう一方にロボット本体のリンクを入れ、いずれも同一ロボットのメンバーとします。必要に応じて一覧を編集し、Set の Active をオンにしてから再エクスポートします。