RCS inactive
プラットフォーム: Process Simulate
このメッセージは、1 台以上のロボットで RCS コントローラーが有効になっていない状態でエクスポートしたときに表示されます。RCS は MOP より正確なモーション制御を提供します。このメッセージは、代わりに MOP を使ってエクスポートとキャリブレーションを続行するかどうかの判断を求めます。
Resolver に表示されるダイアログ
Robots: {robotNames}RCS inactive Continue export without calibration with MOP?
このダイアログでできること
- エクスポートを続行できますか? 選択次第です
- ポップアップのボタン: OK, Cancel
- 次に起こること: OK で続行します。Cancel で現在のエクスポート処理を中止します。
- 次のステップ: 続行した場合の影響
続行した場合の影響
OK を選ぶと、RCS コントローラーが非アクティブなロボットについて MOP でエクスポートを続行します。MOP でのキャリブレーションは RCS でのキャリブレーションと大きく異なり、実機の挙動を反映しません。
対処方法
-
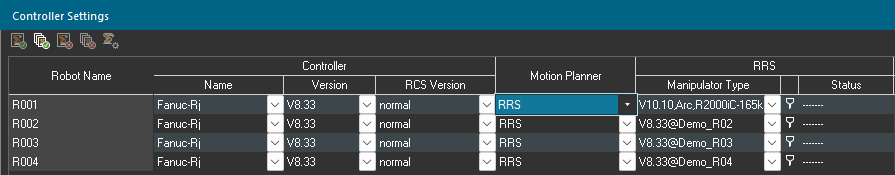
プログラムをエクスポートしたい各ロボットで RCS を有効にします。Process Simulate で Controller Settings を開き、コントローラー、モーションプランナー、RCS のオプションを設定して、各ロボットが RCS 接続のアクティブな状態になるようにします。